


记者11月9日从北京人形机器人创新中心(简称北京人形)获悉,旗下“慧思开物”平台近日更新,正式对外发布Hi-WBC通用全身控制模型,为人形机器人破解从动作模仿走向现实作业的行业痛点提供全新技术方案。
长期以来,不少人形机器人可以复刻流畅的舞蹈、体操等高观赏性动作,却很难应对现实世界里负重、外力冲撞、高低不平地面等复杂状况,就像演员能够熟练背完剧本,却缺少临场随机应变的能力。Hi-WBC的核心革新,便是跳出“必须原样复刻人类动作”的固有思路,把人体动作参考视作运动蓝本而非标准答案,结合物理现实灵活调整机器人自身姿态,做到“保留行动意图,动态修正执行动作”,形成刚柔并济的全新全身控制逻辑。
该模型构建起持续进化与技能拓展、强交互与大负载、复杂地形与自主适应三大核心能力底座,每一项能力背后都有对应的技术架构做支撑。
在持续进化与技能拓展层面,模型采用混合专家模型(MoE)与策略蒸馏的持续技能扩展框架,通俗来讲,相当于为机器人设置多名专项“技能导师”,分别专精跑跳、搬运、越障等不同任务,再通过策略蒸馏,把各个专项导师的本领沉淀融合进通用主策略,机器人学习新技能的同时不会遗忘旧本领,摆脱过去新增任务就要重新调试控制器的困境,真正实现从单项技能向多样化通用能力迭代升级。
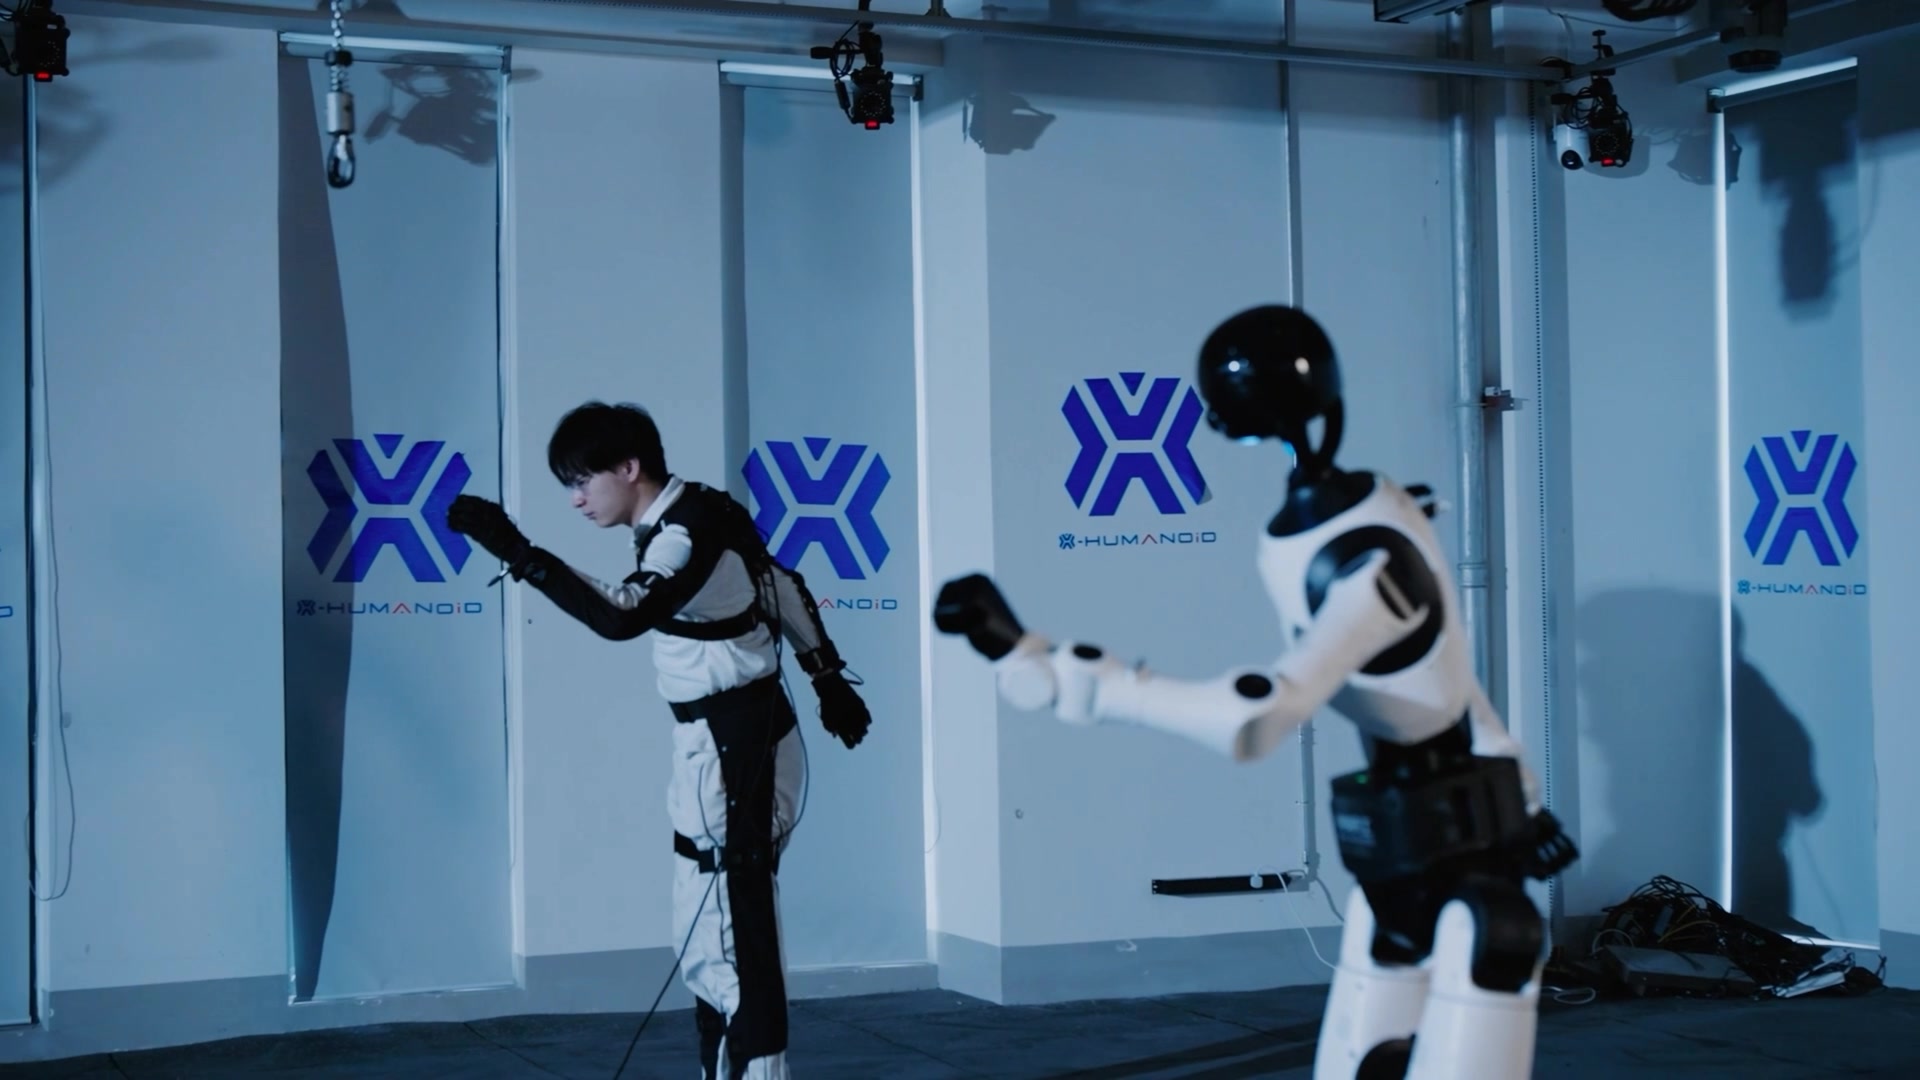
在强交互与大负载层面,面对搬运重物、外力推挤的真实工况,依托触觉感知学习技术,机器人不需要额外力传感器,仅凭关节电流、运动状态等本体感知信息,就能感知负载变化与外部接触力,配合短时域动力学优化实时调整重心、姿态与支撑点,如同人类搬重物时会不自觉弯腰调整体态,在受力动态变化下稳住身体,实现搬得动、推得稳、受扰快速恢复的物理交互能力。
在复杂地形与自主适应层面,针对非规整地面,感知式控制技术将地形感知深度嵌入运动控制链路,机器人识别台阶、斜坡、障碍物等几何特征之后,不会生硬照搬人类示范步态,而是重新规划落脚点位、摆腿轨迹与身体姿态,守住原始运动意图的同时适配现场环境,解决直接复刻动作容易发生碰撞、落脚失稳的现实难题。
这套控制模型的实力已经经过多轮真机实战检验。北京人形同步发布的实景应用样本显示,多台机器人以一镜到底形式完成会议室整理长程作业,独立完成搬移座椅、捡拾杂物、搬运垃圾袋、下蹲拾取纸团等一系列生活化任务,多机之间还可以分工接续完成整套工作,验证了全身控制技术面向真实长程任务的落地潜力,未来也将为高危特种作业场景提供可行的技术路径。
放眼整个行业,当前人形机器人全身控制正处于从演示验证走向实用化落地的关键过渡期,行业普遍已经突破平地行走、高动态表演等基础能力,但绝大多数样机依旧停留在实验室与展会演示,核心痛点集中在仿真与真实物理世界存在显著鸿沟,仿真训练出来的策略,一旦面对真实环境的负载扰动、非结构化地形,稳定性便会大幅衰减。
短期来看,工业现场、特种高危场景有望成为全身控制技术优先落地的突破口,家庭消费级非结构化场景距离大规模普及尚有距离。北京人形此次发布的全身控制模型,正是瞄准产业共性技术难题,沿着自进化运控智能体的路线持续打磨底层基础模块,把真机执行反馈转化为模型迭代动力,为人形机器人通用化作业打下基础,推动行业从追求“动作炫酷的演示样机”,向“能稳定干活的实用机器人”迈出关键一步。
(北京日报社原创新闻作品)
来源:北京日报客户端


扫描二维码
下载手机客户端


